Σύνοψη
- Η κινεζική εταιρεία AGILINK παρουσίασε το OmniHand 3 Ultra, ένα ρομποτικό χέρι που εκπαιδεύτηκε από την τεχνίτρια Fu Xianghong στο απαιτητικό παραδοσιακό κέντημα μεταξιού της περιοχής του Suzhou.
- Ο μηχανισμός βασίζεται σε αρχιτεκτονική άμεσης μετάδοσης κίνησης (direct-drive) απουσία τενόντων, προσφέροντας 21 βαθμούς ελευθερίας με ταχύτητα πλήρους σύσπασης στα 0.3 δευτερόλεπτα και ικανότητα ανύψωσης έως 8 κιλά.
- Κάθε ακροδάχτυλο ενσωματώνει προηγμένους οπτικούς αισθητήρες αφής που παρακολουθούν εσωτερικά την παραμόρφωση μιας μαλακής επιφάνειας, ανιχνεύοντας αλλαγές της τάξης των 0.08 χιλιοστών για τον ακριβή υπολογισμό της τρισδιάστατης δύναμης.
- Η εταιρεία, η οποία αποσχίστηκε από την AGIBOT τον Ιανουάριο του 2026, έφτασε σε αποτίμηση άνω του 1 δισεκατομμυρίου δολαρίων μέσα σε πέντε μήνες, παραδίδοντας περισσότερα από 15.000 ρομποτικά άκρα στην παγκόσμια αγορά.
- Η βιομηχανία της ρομποτικής διχάζεται σχεδιαστικά, με την AGILINK και την LinkerBot να εστιάζουν στην πενταδάκτυλη ανατομία για υψηλή επιδεξιότητα, ενώ ανταγωνιστές όπως η Boston Dynamics αφαιρούν δάχτυλα από το μοντέλο Atlas για να εξασφαλίσουν μέγιστη ανθεκτικότητα στη χρήση βαρέων εργαλείων.
Ο τομέας της ρομποτικής έχει σημειώσει αλματώδη πρόοδο στην κατασκευή βιομηχανικών βραχιόνων που μπορούν να σηκώσουν θηριώδη φορτία με απόλυτη γεωμετρική ακρίβεια, παρόλα αυτά, η διαχείριση εύκαμπτων και παραμορφώσιμων υλικών παρέμενε μέχρι πρόσφατα ένα εξαιρετικά δυσεπίλυτο πρόβλημα της μηχανικής. Τα άκαμπτα αντικείμενα υπακούουν σε προβλέψιμους φυσικούς νόμους που διευκολύνουν τον προγραμματισμό των κινήσεων, ενώ τα μαλακά υλικά όπως τα υφάσματα και τα νήματα αλλάζουν διαρκώς σχήμα, συρρικνώνονται και γλιστρούν κάτω από την παραμικρή πίεση, απαιτώντας συνεχή αναπροσαρμογή των δυνάμεων σε πραγματικό χρόνο.
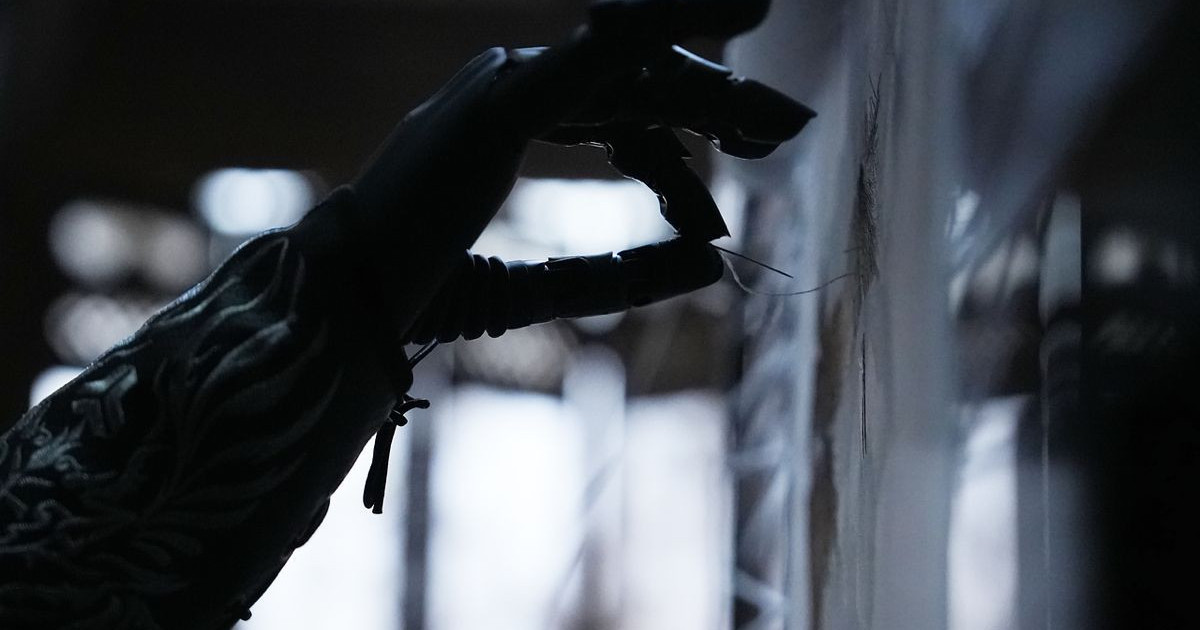
Η κινεζική AGILINK αποφάσισε να αποδείξει την ωριμότητα της τεχνολογίας της επιλέγοντας ίσως το πιο απαιτητικό υλικό που υπάρχει στη φύση, αναθέτοντας στην τεχνίτρια Fu Xianghong να διδάξει στο νέο ρομποτικό της χέρι τις θεμελιώδεις τεχνικές του παραδοσιακού κεντήματος του Suzhou. Η διαδικασία αυτή μετρά περισσότερα από 2.500 χρόνια ιστορίας και αποτελεί το απόλυτο τεστ επιδεξιότητας, καθώς απαιτεί τον διαχωρισμό ενός μεταξωτού νήματος σε 16 ξεχωριστές ίνες, το πέρασμα της κλωστής μέσα από την απειροελάχιστη οπή της βελόνας, το σωστό τέντωμα του υφάσματος πάνω στο τελάρο και την εκτέλεση διαδοχικών, απόλυτα συντονισμένων βελονιών.
Ο μηχανισμός πίσω από αυτό το επίτευγμα ονομάζεται OmniHand 3 Ultra και διαφοροποιείται ριζικά από πολλές ανταγωνιστικές υλοποιήσεις χάρη στην πλήρη υιοθέτηση μιας αρχιτεκτονικής άμεσης μετάδοσης κίνησης. Αντί να βασίζεται σε πολύπλοκα συστήματα τενόντων ή ενδιάμεσων γραναζιών που μεταφέρουν την κίνηση από απομακρυσμένους κινητήρες και προσθέτουν μηχανικές ανοχές ή καθυστερήσεις, το σύστημα της AGILINK εφαρμόζει τη δύναμη απευθείας στις αρθρώσεις, επιτυγχάνοντας συνολικά 21 ενεργούς βαθμούς ελευθερίας. Το μοντέλο Ultra-M διατηρεί διαστάσεις παρόμοιες με αυτές ενός μέσου ανθρώπινου χεριού και καταφέρνει να συγκρατήσει το συνολικό του βάρος στα 630 γραμμάρια, διατηρώντας εντυπωσιακές επιδόσεις στην ανύψωση βάρους. Πιο αναλυτικά, μπορεί να κρατήσει σταθερά αντικείμενα βάρους 3 κιλών και να σηκώσει φορτία που φτάνουν τα 8 κιλά, εκτελώντας την πλήρη κίνηση από το άνοιγμα μέχρι το κλείσιμο της παλάμης σε μόλις 0.3 δευτερόλεπτα, εξασφαλίζοντας ταυτόχρονα ακρίβεια επανάληψης της θέσης του με απόκλιση μικρότερη από 0.2 χιλιοστά.
Η πραγματική καινοτομία κρύβεται στο εξελιγμένο σύστημα αισθητήρων που επιτρέπει στο hardware να κατανοεί τον φυσικό κόσμο γύρω του, γεφυρώνοντας το χάσμα μεταξύ της οπτικής αναγνώρισης ενός αντικειμένου και της σωματικής αλληλεπίδρασης μαζί του. Κάθε ακροδάχτυλο του OmniHand 3 Ultra είναι εξοπλισμένο με οπτικούς αισθητήρες αφής, οι οποίοι λειτουργούν ουσιαστικά σαν μικροσκοπικές κάμερες στραμμένες προς το εσωτερικό ενός μαλακού μαξιλαριού σιλικόνης. Όταν το ρομποτικό δάχτυλο έρχεται σε επαφή με μια επιφάνεια, το εσωτερικό του μαξιλαριού παραμορφώνεται και ο αισθητήρας καταγράφει αυτές τις μικροσκοπικές αλλοιώσεις της επιφάνειας, επιτρέποντας στο σύστημα να υπολογίσει την ασκούμενη δύναμη και στους τρεις άξονες με εκπληκτική λεπτομέρεια. Η ευαισθησία του συστήματος είναι τόσο υψηλή που μπορεί να ανιχνεύσει παραμορφώσεις της τάξης των 0.08 χιλιοστών, δίνοντας στο ρομπότ την κρίσιμη ικανότητα να διαχωρίζει ένα αντικείμενο που μόλις άγγιξε από ένα αντικείμενο που αρχίζει να γλιστράει από τη λαβή του. Η παλάμη συμπληρώνει αυτή την πλούσια ροή δεδομένων με έναν επιπλέον αισθητήρα επαφής 300 σημείων, δημιουργώντας έναν πυκνό χάρτη πιέσεων για οποιοδήποτε αντικείμενο βρεθεί στο εσωτερικό της.
Το επιχειρηματικό υπόβαθρο της AGILINK είναι εξίσου εντυπωσιακό με τα τεχνολογικά της επιτεύγματα, καθώς η εταιρεία προήλθε από την απόσχιση ενός τμήματος της κινεζικής ρομποτικής βιομηχανίας AGIBOT τον Ιανουάριο του 2026. Μέσα σε διάστημα μόλις πέντε μηνών, κατάφερε να συγκεντρώσει τεράστια κεφάλαια από επενδυτικούς κολοσσούς όπως η Hillhouse Ventures και η Mirae Asset, ανεβάζοντας την αποτίμησή της σε επίπεδα άνω του 1 δισεκατομμυρίου δολαρίων και κατακτώντας τον τίτλο του «μονόκερου» στον χώρο των startups τεχνολογίας. Ο ρυθμός παραγωγής και υιοθέτησης της τεχνολογίας της επιβεβαιώνεται από το γεγονός ότι έχει ήδη παραδώσει περισσότερα από 15.000 λειτουργικά ρομποτικά άκρα σε πελάτες και ερευνητικά κέντρα ανά τον κόσμο. Η κυριαρχία της επιβεβαιώθηκε με τον πιο απόλυτο τρόπο κατά τη διάρκεια των World Humanoid Robot Games τον περασμένο Αύγουστο, όπου η σειρά OmniHand συμμετείχε και στα οκτώ αγωνίσματα δεξιοτεχνίας για ρομποτικά χέρια, αποσπώντας επτά χρυσά, τέσσερα αργυρά και τρία χάλκινα μετάλλια, αφήνοντας ελάχιστα περιθώρια αμφισβήτησης από τον ανταγωνισμό.
Η βιομηχανία των ανθρωποειδών ρομπότ βρίσκεται προφανώς σε ένα σταυροδρόμι διαφορετικών σχεδιαστικών φιλοσοφιών που καθορίζονται από τον τελικό σκοπό χρήσης του εκάστοτε μηχανήματος. Η LinkerBot, μέσω του μοντέλου Linker Hand L30 Pro, επιλέγει να μιμηθεί την ανθρώπινη ανατομία χρησιμοποιώντας πέντε δάχτυλα με τεχνολογία τενόντων, με αποτέλεσμα να εξασφαλίζει τη δυνατότητα χειρισμού πολύπλοκων εργαλείων ή την αναπαραγωγή μουσικής, θυσιάζοντας όμως ένα μέρος της εφαρμόσιμης δύναμης στην άκρη των δακτύλων λόγω της αύξησης του βάρους και της τριβής του μηχανισμού. Στον αντίποδα αυτής της προσέγγισης, η αμερικανική Boston Dynamics παρουσίασε πρόσφατα το ανασχεδιασμένο χέρι για το δικό της ανθρωποειδές μοντέλο Atlas, το οποίο διαθέτει μόνο τέσσερα δάχτυλα, καθώς οι μηχανικοί της εταιρείας διαπίστωσαν μέσα από πειράματα απομόνωσης του ανθρώπινου μικρού δακτύλου ότι το πέμπτο ψηφίο είναι περιττό για τις βαριές βιομηχανικές εργασίες. Το σκεπτικό της Boston Dynamics επικεντρώνεται στην ελαχιστοποίηση των κινητών μερών για την αποφυγή μηχανικών βλαβών κατά τον χειρισμό βαρέων ηλεκτρικών εργαλείων σε σκληρά εργοστασιακά περιβάλλοντα, αποδεικνύοντας ότι δεν υπάρχει μία και μοναδική λύση για το σχεδιασμό των μελλοντικών ρομποτικών άκρων.